- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
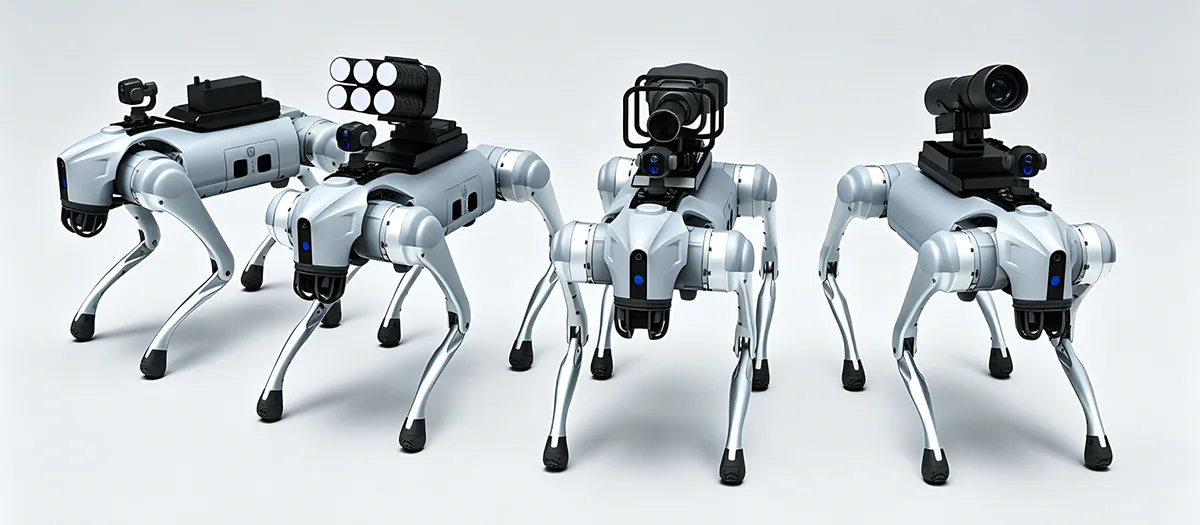
Proč je robotický pes vhodný pro složité průmyslové operace?
A Robotický pesje navržen tak, aby překonal omezení běžných mobilních robotů na kolech, když průmyslové úkoly zahrnují schody, svahy, nerovný terén, úzké průchody, trosky, tunely nebo jiný obtížný terén. Jeho hodnota pochází z kombinace čtyřkolové mobility, autonomní navigace, vnímání prostředí, snímání specifického pro daný úkol, modulárního vybavení a nepřetržitého provozu. Pro průmyslové uživatele však samotná mobilita nestačí. Praktická platforma také potřebuje podporovat stabilní pohyb, sběr dat, integraci zařízení, správu baterií, údržbu a provoz za definovaných podmínek prostředí. Díky tomu je architektura platformy a plánování aplikací ústřední pro úspěšné nasazení v rámci inspekce, monitorování infrastruktury, inteligentní výroby, nouzové podpory a dalších profesionálních provozních scénářů.
Obsah
Kliknutím na sekci přejdete přímo na odpovídající technickou diskusi.
- 1. Co definuje průmyslového čtyřnohého robota?
- 2. Proč je mobilita nohou užitečná v obtížném terénu?
- 3. Jaké autonomní funkce zlepšují průmyslový provoz?
- 4. Jakou roli hraje multisenzorové vnímání?
- 5. Jaké kontrolní úkoly může platforma Quadruped podporovat?
- 6. Co může modulární vybavení přidat k platformě?
- 7. Pro jaké podmínky by měla být platforma navržena?
- 8. Jak mohou čtyřnoží roboti snížit vystavení obtížným pracovním oblastem?
- 9. Jak by měla být zařízení a senzory integrovány?
- 10. Co by měli kupující hodnotit před výběrem platformy?
- 11. Jak vypadá strukturovaný proces zavádění?
- 12. Jaký je budoucí směr průmyslové čtyřnožkové robotiky?
- 13. Často kladené otázky
Co definuje průmyslového čtyřnohého robota?
Průmyslový čtyřnohý robot je mobilní robotická platforma postavená na pohybu nohou spíše než na kolech nebo pásech. Jeho čtyřnohá struktura mu umožňuje vyjednávat změny nadmořské výšky a nepravidelný terén a zároveň nést senzory, komunikační zařízení, výpočetní hardware a další vybavení specifické pro aplikaci.
Charakteristickým rysem není pouze vzhled čtyř nohou. Hodnota platformy čtyřnožců pochází z koordinace mezi pohybem, vnímáním, ovládáním, silou, strukturou a vybavením úkolů. Robot musí rozumět svému okolí, přizpůsobit svůj pohyb, udržovat rovnováhu a provádět definovanou operační rutinu.
Tento systémově orientovaný design odděluje průmyslové čtyřnožce od jednoduchých dálkově ovládaných strojů. Profesionální platforma může podporovat autonomní plánování trasy, vyhýbání se překážkám, sběr dat, monitorování zařízení a opakovatelné hlídkové rutiny. Tyto funkce umožňují robotovi účastnit se širšího provozního pracovního postupu namísto toho, aby fungoval pouze jako mobilní kamera.
Pohyblivost nohou Pohyb na čtyřech nohách umožňuje plošině překonávat schody, svahy, mezery, nerovné podlahy, sypký povrch a další změny terénu.
Inteligentní navigace Vnímání, plánování cesty, umístění a vyhýbání se překážkám může podpořit autonomnější pohyb ve složitých prostředích.
Rozšiřitelná platforma Modulární senzory a zařízení mohou přizpůsobit stejnou robotickou základnu různým kontrolním, monitorovacím a průmyslovým úkolům.
Proč čtyřnásobná mobilita mění průmyslovou automatizaci
Tradiční roboti s koly fungují nejlépe na relativně předvídatelných površích. Jejich účinnost se může snížit, když trasu přeruší schody, příkopy, sypké materiály, zvýšené prahy nebo nerovný terén. Pásové systémy si poradí s některými náročnými povrchy, ale mají také omezení ve stísněných prostorách a tam, kde se prostředí často mění v nadmořské výšce.
Pohyb nohou přistupuje k problému jinak. Každou nohu lze ovládat samostatně, což umožňuje robotovi umístit chodidla podle terénu. To poskytuje více možností pro udržení rovnováhy při pohybu v nepravidelných prostředích.
Pro průmyslové aplikace je praktickou výhodou přístup. Robot, který se může pohybovat ve více typech terénu, může potenciálně dosáhnout kontrolních bodů, oblastí vybavení, tunelů, dílen a dalších míst, kde může konvenční mobilní platforma potřebovat další infrastrukturu.
- Pohyb na čtyřech nohách podporuje změnu nadmořské výšky a nerovný terén.
- Autonomní navigace může snížit potřebu nepřetržitého ručního řízení.
- Senzory poskytují informace o prostředí pro pohyb a kontrolní úkoly.
- Modulární rozhraní umožňují instalaci různých zařízení pro různé aplikace.
- Digitální sběr dat může spojit operace v terénu s pozdější analýzou.
Základní principPrůmyslový čtyřnožec by měl být hodnocen jako kompletní mobilní operační systém. Mobilita je důležitá, ale vnímání, ovládání, integrace zařízení, napájení a datové funkce určují, jak užitečná se tato mobilita stane.
Proč je mobilita nohou užitečná v obtížném terénu?
Obtížný terén je jednou z nejjasnějších oblastí použití pro robotiku čtyřnožců. Průmyslové areály mohou obsahovat schody, rampy, příkopy, úzké chodníky, suť, bahnité oblasti, nerovné podlahy a změny výšky povrchu. Plošina určená pouze pro rovné podlahy může vyžadovat další infrastrukturu nebo nemusí být schopna dosáhnout určitých oblastí.
Čtyřnožný robot může pokládat a zvedat nohy jednotlivě, což mu umožňuje přizpůsobit polohu těla změnám terénu. To může podporovat pohyb přes svahy, schody, mezery a nepravidelné povrchy při zachování stabilnějšího vztahu mezi plošinou a zemí.
Schody a výškové změny
Schody jsou jednoduchým příkladem terénu, který může napadnout kolové plošiny. Každé kolo musí udržovat vhodný kontakt s povrchem, zatímco robot musí překonávat opakované vertikální změny. Platforma s nohama může zvedat jednotlivé nohy a upravovat polohu pro pohyb mezi kroky.
Přesná schopnost stále závisí na konstrukci robota, geometrii kroku, řídicím systému a podmínkách prostředí. Důležitým technickým bodem je, že konstrukce s nohama poskytuje další možnosti pohybu, které kola nemají.
Svahy a nerovný povrch
Průmyslová prostředí často zahrnují svažitý beton, štěrk, uvolněnou půdu, bahnitou půdu, drenážní kanály nebo přechodové povrchy. Platforma pro čtyřnožce může přizpůsobit polohu nohou a polohu těla podle toho, jak se mění terén.
Stabilní provoz závisí na kombinaci mechanické konstrukce, vnímání, kontroly chůze, trakce a algoritmů rovnováhy. Nohy poskytují schopnost fyzického pohybu, zatímco řídicí systém určuje, jak je tato schopnost použita.
Úzké a nepřehledné prostory
Průmyslové tunely, dílny, potrubní koridory a oblasti údržby mohou obsahovat překážky, které omezují dostupnou trasu. Kompaktní čtyřnožná plošina může procházet některými z těchto prostorů, aniž by vyžadovala souvislou rovnou jízdní plochu.
| Stav terénu | Výzva pro konvenční mobilní platformy | Čtyřnožný design Výhoda |
|---|---|---|
| Kroky | Vertikální změny mohou přerušit kontakt kola a pohyb vpřed | Jednotlivé nohy lze zvednout a umístit do různých výšek |
| Strmé svahy | Snížená trakce a omezené přizpůsobení těla mohou ovlivnit pohyb | Během pohybu lze upravit polohu nohou a držení těla |
| Suť | Nepravidelné kontaktní plochy mohou způsobit nestabilitu pohybu kola | Individuální umístění nohou poskytuje více možností pro zdolávání překážek |
| Blátivá půda | Trakce kol nebo pásů se může na měkkém povrchu lišit | Umístění nohou se může přizpůsobit měnícím se podmínkám kontaktu |
| Mezery a prohlubně | Kolové systémy mohou vyžadovat přemostění nebo objížďky | Pohyb nohou může procházet kolem nebo přes vybrané terénní prvky |
Rovnováha je důležitá stejně jako pohyb
Umět se pohybovat po náročném terénu nestačí. Platforma musí při přenášení senzorů a vybavení udržovat rovnováhu. Náhlé změny výšky země mohou ovlivnit těžiště robota a rozložení nákladu.
Řídicí systémy proto potřebují koordinovat chůzi, držení těla, zpětnou vazbu senzorů a rychlost pohybu. Funkce proti otřesům a převrácení mohou pomoci udržet stabilní provoz v rámci definovaného provozního rozsahu.
To je zvláště důležité, když robot nese kamery nebo měřicí zařízení. Nadměrný pohyb může snížit kvalitu shromážděných dat, i když samotný robot zůstane vzpřímený.
Jaké autonomní funkce zlepšují průmyslový provoz?
Průmyslová robotika se stává užitečnější, když platforma může provádět opakovatelné úkoly bez nutnosti neustálého ručního řízení. Autonomní funkce mohou snížit pracovní zátěž operátora a zároveň učinit pohyb a sběr dat strukturovanější.
Moderní čtyřnožné platformy mohou kombinovat vnímání prostředí, určování polohy, plánování trasy, vyhýbání se překážkám, provádění úkolů a záznam dat. Stupeň autonomie závisí na architektuře robota, senzorech, softwaru, komunikačních podmínkách a provozním prostředí.
Environmentální vnímání
Než se mobilní robot dokáže samostatně navigovat, potřebuje informace o okolním prostředí. Senzory mohou identifikovat překážky, změny terénu, otevřené cesty a další relevantní prvky.
Údaje o vnímání pak navigační systém používá k určení, jak se má robot pohybovat. V měnícím se prostředí může být nutné, aby tento proces běžel nepřetržitě, místo aby byl založen pouze na pevné mapě.
Plánování cesty a vyhýbání se překážkám
Plánování cesty určuje, jak může robot cestovat mezi definovanými body. Vyhýbání se překážkám pomáhá přizpůsobit se, když objekt blokuje plánovanou trasu nebo když se změní podmínky prostředí.
U průmyslové inspekce to může podporovat opakovatelné trasy kolem zařízení, přes zařízení nebo mezi určenými kontrolními body. Operátoři se mohou více soustředit na výsledky kontroly než na ruční ovládání každého pohybu.
Plánování úkolů a sběr dat
Autonomní kontrolní rutina může kombinovat pohyb se snímáním. Robot může cestovat na definovaná místa, sbírat snímky nebo údaje ze senzorů, zaznamenávat výsledky a poté pokračovat na další místo.
Vzniká tak digitální workflow, ve kterém je propojen pohyb robota a nasbírané informace. Namísto produkování pouze video streamu může systém vytvořit strukturovaný záznam výsledků kontroly.
Vnímat
Senzory shromažďují informace o terénu, překážkách, vybavení a okolních podmínkách.
Plán
Navigační systém určí vhodnou trasu podle dostupného prostoru a požadavků na úkol.
Akt
Nohy a řídicí systémy koordinují pohyb a zároveň se přizpůsobují změnám prostředí.
Záznam
Inspekční snímky, měření senzoru a provozní informace lze uložit pro další analýzu.
Autonomie by měla odpovídat prostředí
Autonomní provoz neznamená, že každé průmyslové prostředí by mělo být plně bezobslužné. Některá prostředí vyžadují definovaný dohled, vzdálený zásah nebo potvrzení operátora před konkrétními úkoly.
Praktičtějším přístupem je určit, které části pracovního postupu lze spolehlivě automatizovat a kde je lidské rozhodování nadále užitečné. Navigace, opakované shromažďování dat a rutinní provádění trasy jsou silnými kandidáty na automatizaci, zatímco neobvyklé nálezy mohou vyžadovat další lidské posouzení.
Jakou roli hraje multisenzorové vnímání?
Vnímání poskytuje mobilnímu robotu informace, které potřebuje, aby porozuměl svému prostředí a prováděl úkoly specifické pro aplikaci. Jediný senzor jen zřídka poskytuje všechny typy informací vyžadovaných pro průmyslový provoz.
Vizuální kamery mohou poskytnout detailní snímky. Tepelné senzory mohou odhalit teplotní rozdíly. Senzory vzdálenosti mohou robotovi pomoci porozumět okolní geometrii. Jiné senzory mohou podporovat lokalizaci, měření prostředí nebo kontrolu specifickou pro zařízení.
Vizuální snímání
Kamery s vysokým rozlišením mohou pořizovat snímky a video pro pozorování zařízení, kontroly infrastruktury, monitorování zařízení a dokumentaci. Vizuální data jsou často výchozím bodem pro kontrolu, protože operátoři mohou přímo kontrolovat vzhled součástí a povrchů.
Tepelné snímání
Tepelné zobrazování může identifikovat změny teploty, které nemusí být zřejmé na snímcích ve viditelném světle. To může být užitečné u elektrických zařízení, strojů, energetických systémů a dalších zařízení, kde abnormální tepelné vzorce mohou naznačovat stav vyžadující další vyhodnocení.
Prostorové vnímání
Informace o vzdálenosti a hloubce mohou robotovi pomoci porozumět překážkám, chodbám, schodům a dalším prvkům prostředí. To podporuje navigaci a může také přispět k mapování a prostorové dokumentaci.
| Kategorie snímače | Primární informace | Potenciální průmyslová role |
|---|---|---|
| Kamera s viditelným světlem | Obrázky a video | Vizuální kontrola, dokumentace, pozorování zařízení |
| Termokamera | Teplotní vzorce | Kontroly tepelného stavu a identifikace abnormálního tepla |
| Senzor hloubky nebo rozsahu | Vzdálenost a prostorové vztahy | Navigace, vyhýbání se překážkám a mapování prostředí |
| Environmentální senzor | Definovaná environmentální měření | Monitorování místa a sběr dat specifických pro aplikaci |
Proč záleží na fúzi senzorů
Fúze senzorů kombinuje informace z různých zdrojů snímání a vytváří tak úplnější reprezentaci prostředí. Kamera může rozpoznat vzhled objektu, zatímco hloubkový senzor poskytuje jeho vzdálenost a polohu.
Tepelné informace pak mohou přidat další vrstvu tím, že ukážou, zda má objekt neobvyklý teplotní vzorec. Kombinace těchto zdrojů může učinit inspekci a navigaci informativnější než spoléhání se pouze na jeden senzor.
Volba užitečného zatížení závisí na úkolu
Více senzorů nemusí nutně znamenat lepší systém. Každá další součást zvyšuje hmotnost, požadavky na napájení, montážní omezení, požadavky na zpracování dat a požadavky na údržbu.
Správným přístupem je vybrat pouze informace potřebné pro definovaný úkol. Platforma vizuální kontroly nemusí vyžadovat velkou sbírku senzorů prostředí, zatímco projekt průmyslového monitorování může vyžadovat několik typů dat, aby přinesl užitečné výsledky.
Jaké kontrolní úkoly může platforma Quadruped podporovat?
Inspekce je jednou z nejpraktičtějších průmyslových aplikací pro čtyřnožnou robotiku, protože platforma se může pohybovat místy, která mohou být nepohodlná pro lidi nebo obtížná pro kolové stroje.
Robot může sledovat definované trasy, zastavovat se na kontrolních bodech, sbírat snímky nebo data ze senzorů a vracet informace do analytického systému. To vytváří opakovatelný pracovní postup kontroly, který lze naplánovat podle provozních požadavků zařízení.
Tovární a dílenská kontrola
Ve výrobních prostředích je zařízení často distribuováno ve velkých zařízeních. Některé oblasti mohou být vyvýšené, úzké nebo oddělené změnami v úrovni podlahy.
Čtyřnožná platforma může procházet vybrané části zařízení a shromažďovat vizuální informace ze strojů, potrubí, elektrických skříní, konstrukčních oblastí a dalších definovaných aktiv.
Monitorování napájení a zařízení
Tepelné a vizuální senzory lze kombinovat pro kontrolu zařízení tam, kde jsou relevantní teplotní rozdíly. Robot může sbírat snímky na předem definovaných místech a porovnávat aktuální výsledky s historickými záznamy.
Kontrola tunelů a omezených prostor
Tunely, potrubní chodby a další úzké oblasti mohou představovat problémy s přístupem. Kompaktní mobilní robot může vstupovat do takových prostorů a nést kamery, osvětlení nebo jiné senzory vhodné pro inspekční úkol.
Pozorování infrastruktury
Aktiva infrastruktury často vyžadují opakovanou kontrolu podobných oblastí. Opakovatelná trasa robota může pomoci standardizovat shromažďování snímků a poskytnout konzistentní provozní sekvenci.
- Běžná kontrola:Sledujte předem definované trasy a sbírejte opakující se vizuální nebo senzorová data.
- Monitorování zařízení:Kombinujte vizuální a tepelné informace pro posouzení stavu.
- Pozorování konstrukce:Zachyťte snímky vybraných povrchů, spojů, potrubí a dalších fyzických aktiv.
- Dokumentace dat:Vytvářejte záznamy inspekce s časovým razítkem pro pozdější srovnání a analýzu.
Inspekce výhodouNejužitečnější automatizace není pouze nahrazením pěší kontrolní trasy. Vytváří opakovatelný cyklus, ve kterém jsou spojeny pohyb, snímání, záznam dat a pozdější analýza.
Údaje o kontrole by měly být strukturované
Velká sbírka obrázků není automaticky užitečná. Systém by měl spojovat data s konkrétními místy, vybavením, trasami nebo kontrolními body, aby operátoři mohli pochopit, odkud každé pozorování pochází.
Když je robotický kontrolní systém kombinován s vhodným softwarem, mohou výsledné informace podporovat analýzu trendů, plánování údržby a následnou kontrolu. Přesný pracovní postup závisí na zařízení a požadovaných informacích.
Co může modulární vybavení přidat k platformě?
Modularita umožňuje jedné robotické platformě podporovat různé úkoly změnou nebo přidáním zařízení. To je zvláště užitečné v průmyslovém prostředí, kde může být vyžadováno několik typů inspekcí a monitorování.
Možné vybavení zahrnuje kamery s viditelným světlem, termovizní systémy, detektory plynů, osvětlovací jednotky, komunikační zařízení, senzory prostředí a další moduly specifické pro daný úkol. Přesná konfigurace závisí na nosnosti robota, elektrickém systému, montážních rozhraních a provozních podmínkách.
Inspekční zařízení
Kamery a termovizní systémy mohou robota přeměnit na mobilní inspekční platformu. Vizuální kamery mohou dokumentovat fyzické podmínky, zatímco teplotní senzory mohou poskytnout další informace o distribuci tepla.
Environmentální zařízení
Plynové a environmentální senzory mohou robotovi umožnit shromažďovat měření z oblastí, které nemusí být vhodné pro ruční přístup. To může podporovat monitorování pracovních postupů v průmyslových zařízeních, tunelech, dílnách a dalších definovaných prostředích.
Osvětlovací a komunikační zařízení
Osvětlovací moduly mohou zlepšit kvalitu obrazu v tmavých oblastech a podporovat provoz v místech s omezeným osvětlením. Komunikační zařízení může operátorům umožnit výměnu informací s personálem v provozní oblasti.
Vizuální modul Zachycuje snímky a video pro vizuální kontrolu, dokumentaci a pozorování zařízení.
Tepelný modul Poskytuje informace o teplotě, které doplňují konvenční vizuální kontrolu.
Environmentální modul Shromažďuje definovaná měření plynu, vzduchu nebo jiného prostředí podle aplikace.
Modularita by měla mít definovaná rozhraní
Modulární systém je praktický pouze tehdy, když lze zařízení instalovat bez zbytečných problémů s kompatibilitou. Měly by být jasně definovány montážní body, elektrická připojení, datová rozhraní, fyzické rozměry a hmotnostní limity.
Standardizovaná rozhraní mohou zjednodušit změny mezi konfiguracemi zařízení. Současně mohou specializované projekty vyžadovat vlastní držáky, pouzdra nebo uspořádání napájení, když standardní rozhraní nesplňují požadavky aplikace.
Výkon a hmotnost je třeba posuzovat společně
Každý přidaný modul změní kompletní provozní konfiguraci. Těžší snímač zvyšuje zatížení nohou a pohonného systému. Další elektronika může zvýšit spotřebu elektrické energie. Větší pouzdro může ovlivnit těžiště nebo omezit pohyb robota.
Modulární konstrukce proto funguje nejlépe, když byl robot vyvinut s dostatečnou pozorností na mechanické a elektrické vztahy mezi základní platformou a jejím vybavením.
Pro jaké podmínky by měla být platforma navržena?
Průmyslová prostředí se výrazně liší. Podlaha dílny představuje jiné výzvy než venkovní stavební plocha, zatímco tunel přináší různá omezení z otevřeného průmyslového areálu.
Před výběrem nebo vývojem robotické platformy by měly být jasně definovány podmínky prostředí. Tyto podmínky ovlivňují strukturu, senzory, pohybové algoritmy, těsnění, chování baterie a požadavky na údržbu.
Déšť a vlhkost
Vnější prostředí může vystavit robotické vybavení dešti, stříkající vodě a vysoké vlhkosti. Vhodná úroveň ochrany závisí na návrhu platformy a zamýšleném provozním prostředí.
Vlhkost může také ovlivnit senzory a konektory. Při opakovaném venkovním provozu by tyto součásti měly být brány v úvahu při mechanickém a elektrickém návrhu spíše než jako sekundární detaily.
Prach a volné materiály
Průmyslové areály mohou obsahovat prach, písek, úlomky nebo jiné částice. Takové materiály se mohou dostat do pohyblivých mechanismů nebo ovlivnit viditelnost senzoru.
Ochrana, postupy čištění, přístup k údržbě a výběr komponent by proto měly odrážet skutečné podmínky na místě.
Teplota
Výkon baterie, elektronika, senzory a mechanické materiály mohou na změny teploty reagovat odlišně. Platforma určená pro široké teplotní podmínky by měla být posouzena podle skutečného rozsahu očekávaného během provozu.
Vibrace a náraz
Pohyb nohou vytváří opakovaný mechanický pohyb, zatímco nerovný terén může způsobit další otřesy. Citlivé senzory a elektronická zařízení proto vyžadují vhodnou montáž a ochranu.
| Environmentální faktor | Potenciální efekt | Zvažování designu |
|---|---|---|
| Vlhkost | Může ovlivnit konektory, elektroniku a senzory | Vhodné postupy uzavření, těsnění a údržby |
| Prach | Může vstupovat do mechanických nebo elektronických prostor | Ochrana, přístup k čištění a výběr vhodných komponent |
| Teplota | Může ovlivnit chování baterie a elektroniky | Definovaný provozní rozsah a příslušné environmentální hodnocení |
| Vibrace | Může ovlivnit data snímače a mechanické součásti | Vhodné upevnění, konstrukční návrh a vyhodnocení vibrací |
| Dopad | Může namáhat nohy, pouzdra, držáky a elektroniku | Konstrukční ochrana a validace za definovaných podmínek |
Prostředí určuje správnou konfiguraci
Neexistuje žádná univerzální konfigurace, která by byla ideální pro každý průmyslový areál. Před výběrem robota by mělo být zdokumentováno provozní prostředí.
Užitečné informace mohou zahrnovat vnitřní nebo venkovní provoz, typy povrchů, teplotní rozsah, přítomnost prachu nebo vlhkosti, šířku chodby, rozměry schodiště, očekávané překážky, požadované užitečné zatížení a podmínky komunikace.
Jak mohou čtyřnožci snížit vystavení obtížným pracovním oblastem?
Jednou z důležitých aplikací průmyslové robotiky je snížení potřeby lidí vstupovat do míst, která jsou obtížně přístupná, nepohodlná nebo nevhodná pro rutinní ruční kontrolu.
Mobilní robot může přenášet kamery a senzory do definovaných oblastí, zatímco operátoři zůstávají na pohodlnějším místě ovládání. To může podporovat kontrolu a sběr dat, aniž by bylo nutné, aby personál fyzicky sledoval každou inspekční cestu.
Snížení běžné expozice
Některé průmyslové úkoly zahrnují opakovaný pohyb horkým, prašným, mokrým, hlučným, úzkým nebo jinak obtížným prostředím. Použití mobilní platformy pro rutinní sběr dat může snížit frekvenci, s jakou musí personál do těchto oblastí vstupovat.
Robot neeliminuje každý požadavek na lidský zásah. Údržba, neobvyklé nálezy, opravy a úkoly mimo schopnosti robota mohou stále vyžadovat vyškolený personál. Účelem je přesunout vhodné inspekční a monitorovací činnosti do více kontrolovaného provozního modelu.
Dálkové pozorování a komunikace
Kamerové a komunikační moduly mohou poskytovat operátorům informace z terénu, aniž by museli stát vedle kontrolovaného zařízení.
Pro týmy údržby to může být užitečné při předběžných kontrolách. Robot může nejprve shromáždit vizuální informace, což technikům umožní určit, jaký druh následné práce může být zapotřebí, než vstoupí do oblasti.
Snížení rizika závisí na návrhu systému
Robot není automaticky bezpečný jen proto, že je vzdálený. Celý systém potřebuje vhodnou navigaci, vyhýbání se překážkám, komunikaci, nouzové postupy, postupy údržby a provozní limity.
S robotem by se proto mělo zacházet spíše jako s inženýrským nástrojem s definovanými schopnostmi než jako s univerzální náhradou lidské práce.
- Definujte, které úkoly lze provádět vzdáleně.
- Stanovte bezpečné provozní hranice pro robota.
- Zajistěte vhodné komunikační a nouzové řídicí funkce.
- Udržujte snímače a mechanické součásti podle provozních podmínek.
- Udržujte lidský zásah dostupný pro situace, které přesahují definované schopnosti robota.
Jak by mělo být zařízení a senzory integrovány?
Integrace zařízení určuje, zda robot může vykonávat zamýšlený úkol, aniž by ohrozil mobilitu, rovnováhu, dostupnost energie nebo kvalitu dat. Senzor, který dobře funguje na pracovním stole, může vyžadovat jinou montážní strukturu, jakmile je nainstalován na pohyblivou čtyřnožku.
Mechanická montáž
Montážní body by měly zařízení bezpečně podpírat a zároveň zachovat dostatečný přístup pro instalaci a údržbu. Na umístění zařízení také záleží, protože může ovlivnit těžiště a pohyb robota.
U kamer a senzorů, které vyžadují stabilní výhled, by měl montážní systém počítat také s pohybem a vibracemi. Zařízení potřebuje vhodné zorné pole, aniž by zasahovalo do nohou robota nebo jiných součástí.
Elektrická integrace
Každý přidaný modul vytváří elektrický požadavek. Kamery, tepelné systémy, výpočetní moduly, osvětlení, komunikační zařízení a senzory prostředí mohou mít různé požadavky na napětí a proud.
Architektura napájení se musí těmto zátěžím přizpůsobit a zároveň zachovat kompatibilitu s baterií robota a řídicí elektronikou.
Integrace dat
Moderní robotické systémy mohou generovat velké množství obrazových, senzorových a navigačních dat. Systém by měl definovat, jak jsou informace shromažďovány, přenášeny, ukládány a zpracovávány.
Pro inspekční aplikace by data měla v ideálním případě zůstat spojena s informacemi o poloze a čase, aby pozdější analýza mohla přesně určit, kde bylo konkrétní pozorování shromážděno.
| Integrační oblast | Klíčová otázka | Potenciální dopad |
|---|---|---|
| Hmotnost | Může robot nést kompletní balíček vybavení? | Ovlivňuje pohyblivost, rovnováhu a mechanickou zátěž |
| Pozice | Kde by mělo být zařízení namontováno? | Může ovlivnit těžiště, zorné pole a pohyb |
| Moc | Jaký elektrický vstup je vyžadován? | Mění požadavky na baterii a napájení |
| Data | Jak budou informace přenášeny nebo ukládány? | Určuje architekturu komunikace a zpracování |
| Údržba | Lze modul zpřístupnit a vyměnit? | Ovlivňuje provozuschopnost a kontinuitu provozu |
Integrace by měla být naplánována před nasazením
Včasné plánování může předejít problémům, jako jsou zablokované senzory, nepřístupné konektory, nedostatečná kapacita baterie nebo nestabilní montáž zařízení.
Užitečné technické informace zahrnují rozměry zařízení, hmotnost, spotřebu energie, specifikace konektorů, komunikační rozhraní, montážní požadavky, provozní teplotu a očekávanou expozici prostředí.
Jakmile jsou tyto parametry známy, může být robotická platforma vyhodnocena jako kompletní systém spíše než jako základní robot s dodatečně přidaným vybavením.
Co by měli kupující zhodnotit před výběrem platformy?
Výběr čtyřnohého robota by měl začínat aplikací spíše než vzhledem nebo jedním číslem výkonu. Technicky vyspělá platforma může být stále nevhodná, pokud nemůže procházet požadovaným terénem, nést potřebné vybavení, fungovat za očekávaných podmínek nebo poskytovat požadovaná data.
Začněte s prostředím
Zdokumentujte povrchy, svahy, schodiště, chodby, překážky, teplotu, vlhkost, prach a další charakteristiky prostředí. Tyto faktory určují, jaký typ mobility a ochrany platforma vyžaduje.
Definujte provozní úlohu
Určete, zda bude robot provádět kontrolu, monitorování, sběr dat, přepravu, pozorování zařízení nebo jinou definovanou funkci. Úloha určuje zařízení, které je třeba nainstalovat.
Vyhodnoťte mobilitu
Podívejte se na víc než na schopnost chodit. Zvažte stoupání po schodech, manipulaci se svahem, překonávání překážek, stabilitu, rychlost pohybu, schopnost otáčení a výkon na skutečných podmínkách povrchu očekávaných na místě.
Zkontrolujte kapacitu užitečného zatížení a integraci
Měl by být vyhodnocen kompletní balíček vybavení, včetně kamer, senzorů, komunikačních zařízení, montážních konstrukcí, baterií a dalšího příslušenství.
Prohlédněte si autonomní funkce
Zjistěte, zda systém může podporovat plánování trasy, vyhýbání se překážkám, určování polohy, automatizovaný sběr dat, plánování úkolů a vzdálené monitorování na úrovni požadované projektem.
- Terén:Jaké povrchy, schody, svahy a překážky musí robot překonat?
- Úkol:Jakou fyzickou akci nebo informace musí robot poskytnout?
- Užitečné zatížení:Jaké vybavení je třeba nosit a kolik váží?
- Moc:Jaká je kombinovaná elektrická spotřeba platformy a instalovaného zařízení?
- Autonomie:Které části provozního pracovního postupu vyžadují automatizované provádění?
- Prostředí:Jaká teplota, prach, vlhkost, vibrace nebo nárazy se očekávají?
- Údržba:Jak se budou kontrolovat a opravovat senzory, baterie, nohy a další součásti?
Princip výběruNejlepší platforma nemusí být nutně ta s nejdelší specifikací. Je to ten, jehož vlastnosti mobility, snímání, výkonu, integrace zařízení, autonomie a údržby odpovídají skutečnému provoznímu prostředí.
Jak vypadá strukturovaný proces nasazení?
Strukturovaný proces nasazení pomáhá přeměnit obecný koncept robotiky na operační systém s jasnými technickými požadavky. To je důležité zejména pro průmyslové aplikace, protože robot musí pracovat se stávajícím prostředím, vybavením, postupy a datovými systémy.
- Definujte provozní scénář:Zaznamenejte rozvržení místa, terén, podmínky prostředí, provozní trasy a cílové úkoly.
- Identifikujte požadované vybavení:Určete, které kamery, teplotní senzory, environmentální zařízení, osvětlovací jednotky nebo komunikační moduly jsou potřeba.
- Nastavte parametry systému:Potvrďte hmotnost, rozměry, požadavky na napájení, datová rozhraní, montážní polohy a přístup pro údržbu.
- Sestavte provozní trasu:Definujte oblasti, kontrolní body, navigační cesty a sled inspekcí požadovaných aplikací.
- Ověřit mobilitu:Vyhodnoťte pohyb na skutečném terénu, včetně schodů, svahů, překážek a přechodových ploch.
- Ověření vybavení:Zkontrolujte kvalitu obrazu, hodnoty snímačů, komunikaci a stabilitu zařízení během pohybu.
- Stanovte provozní postupy:Definujte nabíjení, údržbu, kontrolu dat, zásahy a nouzové postupy.
Testování stránek je důležité
Laboratorní testy nemohou reprodukovat všechny charakteristiky skutečného zařízení. Kdykoli je to praktické, měl by být robot hodnocen za reprezentativních provozních podmínek.
Testování webu může odhalit detaily, které je obtížné identifikovat během obecného vývoje. Koridor může být užší, než se očekávalo. Schodiště může mít neobvyklou výšku. Konkrétní povrch může poskytovat menší trakci. Světelné podmínky mohou snížit výkon fotoaparátu.
Tato zjištění pak lze použít k úpravě plánování trasy, umístění zařízení, konfigurace senzorů nebo provozních postupů.
Datové pracovní toky by měly být navrženy s robotem
Automatizace inspekce přináší hodnotu pouze tehdy, když lze shromážděné informace použít. Užitečný systém by měl definovat, jak se snímky a hodnoty senzorů ukládají, jak jsou spojeny s místy, jak jsou identifikovány abnormality a jak operátoři kontrolují výsledky.
Pro opakované kontroly mohou být základem pro srovnání také historické záznamy. Robot může shromažďovat data pomocí podobných tras a pohledů, což usnadňuje identifikaci změn v průběhu času.
Údržba musí být součástí nasazení
Mobilní robot obsahuje mechanické a elektronické součásti, které se opakovaně pohybují. Nohy, klouby, motory, senzory, konektory, baterie a ochranná pouzdra – všechny vyžadují náležitou údržbu.
Rutinní kontrola by proto měla být od začátku zahrnuta do operačního plánu. Snadný přístup ke klíčovým součástem a jasné postupy výměny mohou učinit dlouhodobý provoz praktičtějším.
Jaký je budoucí směr průmyslové čtyřnožné robotiky?
Vývoj průmyslové čtyřnožné robotiky směřuje k větší autonomii, lepšímu povědomí o životním prostředí, silnější integraci zařízení a více aplikačně specifickému softwaru. Centrální směr nedělá robotům pouze lepší chůzi, ale umožňuje jim provádět kompletní provozní pracovní postupy s menším počtem manuálních zásahů.
Chytřejší ztělesněné ovládání
Od robotů se stále více očekává, že budou kombinovat vnímání a pohyb namísto toho, aby je považovali za samostatné funkce. Platforma může využívat informace o životním prostředí k rozhodování, kam se přesunout, jak se vyhnout překážkám a kde provést úkol.
To vytváří užší vztah mezi fyzickým robotem a softwarem, který jej řídí. Výsledkem může být adaptivnější pohyb v prostředí, které nelze zcela reprezentovat pevnou trasou.
Inteligentnější kontrola
S tím, jak kamery a senzory shromažďují více informací, je automatizovaná analýza stále užitečnější. Rozpoznávání na základě umělé inteligence může pomoci identifikovat předdefinované vizuální podmínky, uspořádat kontrolní snímky a zvýraznit oblasti, které si zaslouží další kontrolu.
Systém může být například navržen tak, aby rozpoznával vybrané anomálie zařízení, změny povrchu nebo jiné podmínky definované aplikací. Lidští operátoři se pak mohou soustředit na ověřování a rozhodování, spíše než na kontrolu každého obrázku se stejnou pozorností.
Větší modularita
Budoucí průmyslové platformy budou pravděpodobně podporovat širší kombinace zařízení. Jedna robotická základna může obsahovat různé inspekční senzory, moduly prostředí, komunikační zařízení nebo zařízení pro konkrétní úkoly.
To vyžaduje standardizovanější mechanická a elektrická rozhraní a zároveň umožňuje přizpůsobení tam, kde to vyžadují specializované projekty.
Integrace s průmyslovými informačními systémy
Další etapa průmyslové robotiky pravděpodobně propojí fyzický provoz s digitálními řídicími systémy. Robotem generované informace lze kombinovat se záznamy o zařízení, plány údržby, mapami, historií kontrol a dalšími digitálními daty.
To umožňuje, aby se robot stal součástí většího průmyslového pracovního postupu, než aby fungoval jako izolovaný stroj.
Vyšší autonomie Pomocí autonomní navigace, plánování trasy, vyhýbání se překážkám a plánovaného provozu lze provádět více úkolů.
Lepší vnímání Více senzorů a inteligentní analýza mohou poskytnout bohatší informace o zařízení a okolí.
Hlubší integrace Robotické platformy mohou propojit mobilitu, senzory, napájení, data a průmyslový software do ucelenějšího provozního pracovního postupu.
Od mobilního stroje po inteligentní operační platformu
Dlouhodobá hodnota čtyřnožné robotiky spočívá v kombinaci fyzické mobility a digitální inteligence. Fyzický přístup poskytuje robot, který dokáže projít obtížným terénem. Senzory poskytují informace. Autonomní řízení zajišťuje opakovatelnost. Analýza založená na umělé inteligenci může pomoci interpretovat shromážděná data. Průmyslový software propojuje tyto výsledky s širšími pracovními postupy.
Každá z těchto schopností je užitečná samostatně, ale jejich kombinace vytváří mnohem schopnější platformu. Čím těsněji jsou integrovány, tím více aplikací lze podporovat, aniž by bylo nutné předělávat celý systém pro každý nový úkol.
Princip orientovaný na budoucnostPrůmyslová čtyřnožná robotika směřuje k úlohově orientovaným systémům, které kombinují mobilitu, vnímání, autonomní provoz, modulární vybavení a datovou inteligenci v rámci jedné koordinované platformy.
Často kladené otázky
Co je průmyslový čtyřnohý robot?
Jedná se o čtyřnohou mobilní robotickou platformu navrženou pro profesionální úkoly, jako je kontrola, monitorování, sběr dat a provoz v prostředích, kde mohou mít konvenční roboti na kolech potíže s navigací.
Proč jsou čtyřnožní roboti vhodní do nerovného terénu?
Čtyři samostatně ovládané nohy poskytují více možností pro umístění chodidel a držení těla. To může platformě pomoci překonat schody, svahy, mezery, volné povrchy a další změny terénu v rámci jejích definovaných provozních schopností.
Může čtyřnožný robot fungovat autonomně?
Ano. V závislosti na architektuře systému mohou autonomní funkce zahrnovat vnímání prostředí, určování polohy, plánování trasy, vyhýbání se překážkám, provádění úkolů a sběr dat. Vhodná úroveň autonomie závisí na aplikaci a prostředí.
Jaké senzory lze nainstalovat na čtyřnožku?
Možné vybavení zahrnuje kamery s viditelným světlem, termovizní systémy, snímače hloubky nebo dosahu, zařízení pro monitorování prostředí, osvětlovací systémy, komunikační moduly a další vybavení specifické pro daný úkol. Přesná konfigurace závisí na platformě a aplikaci.
Může být čtyřnožný robot použit pro průmyslovou kontrolu?
Ano. Může podporovat rutinní inspekci průmyslových zařízení, vybavení, infrastruktury, tunelů, dílen a dalších oblastí sledováním definovaných tras a shromažďováním vizuálních, tepelných nebo jiných dat ze senzorů.
Lze termovizi integrovat s robotem?
Ano. Termální zobrazování lze použít spolu s konvenčními kamerami, pokud jsou teplotní rozdíly relevantní pro kontrolní úkol. Senzor, montážní poloha, požadavek na napájení a datové rozhraní by měly být vyhodnoceny jako součást celého systému.
Lze k robotovi přidat další vybavení?
Mnoho profesionálních platforem může podporovat modulární zařízení za předpokladu, že přidané komponenty zůstanou v rámci definovaných mechanických, elektrických, hmotnostních a rozhraní. Pro specializované konfigurace mohou být vyžadovány vlastní držáky nebo jiné integrační komponenty.
Co je třeba zvážit před výběrem platformy?
Mezi důležité faktory patří terén, požadavky na schodiště a sklon, provozní prostředí, hmotnost užitečného zatížení, požadavky na senzory, spotřeba energie, autonomní funkce, pracovní tok dat, přístup k údržbě a podmínky komunikace.
Může stejná platforma podporovat různé aplikace?
Ano. Modulární konstrukce umožňuje instalaci různých senzorů a zařízení pro kontrolu, monitorování, měření životního prostředí nebo jiné definované průmyslové úkoly. Dostupná konfigurace závisí na architektuře robota a požadavcích na vybavení.
Jak lze data z kontroly použít po robotické hlídce?
Shromážděné snímky a údaje ze senzorů lze přiřadit k místům a kontrolním bodům a poté zkontrolovat předdefinované podmínky. Historické záznamy mohou také podporovat srovnání mezi kontrolními cykly a pomáhají organizovat následné práce.
Odstraňuje autonomní provoz potřebu operátorů?
Ne nutně. Automatizace může omezit nepřetržité ruční ovládání, ale obsluha může být stále potřebná pro dohled, manipulaci s výjimkami, údržbu, neobvyklé nálezy a úkoly mimo definované provozní schopnosti robota.
V jakých prostředích lze průmyslové čtyřnožce použít?
Potenciální aplikace zahrnují továrny, dílny, tunely, průmyslová zařízení, místa infrastruktury, nerovné venkovní plochy a další místa, kde je vyžadována mobilní kontrola nebo sběr dat. Skutečná vhodnost závisí na podmínkách prostředí a specifikacích platformy.
Diskutujte o projektu Quadruped Robotics
Sdílejte terénní podmínky, kontrolní úkol, požadavky na vybavení, hmotnost užitečného zatížení, provozní prostředí nebo autonomní funkce potřebné pro vaši aplikaci.
kontaktujte nás, abychom projednali vaše požadavky na projekt